Projekt
Trainingssystem Tauchroboter
Kunde
Anbieter Unterwasserrobotik-Systeme
Anwendungsbereich
Unterwasserrobotik / Offshore / Inspektion / Sicherheitstraining
Einsatzsimulation für Tauchroboter
mit Kamerasicht und Sonardarstellung
Kunden-Anforderung
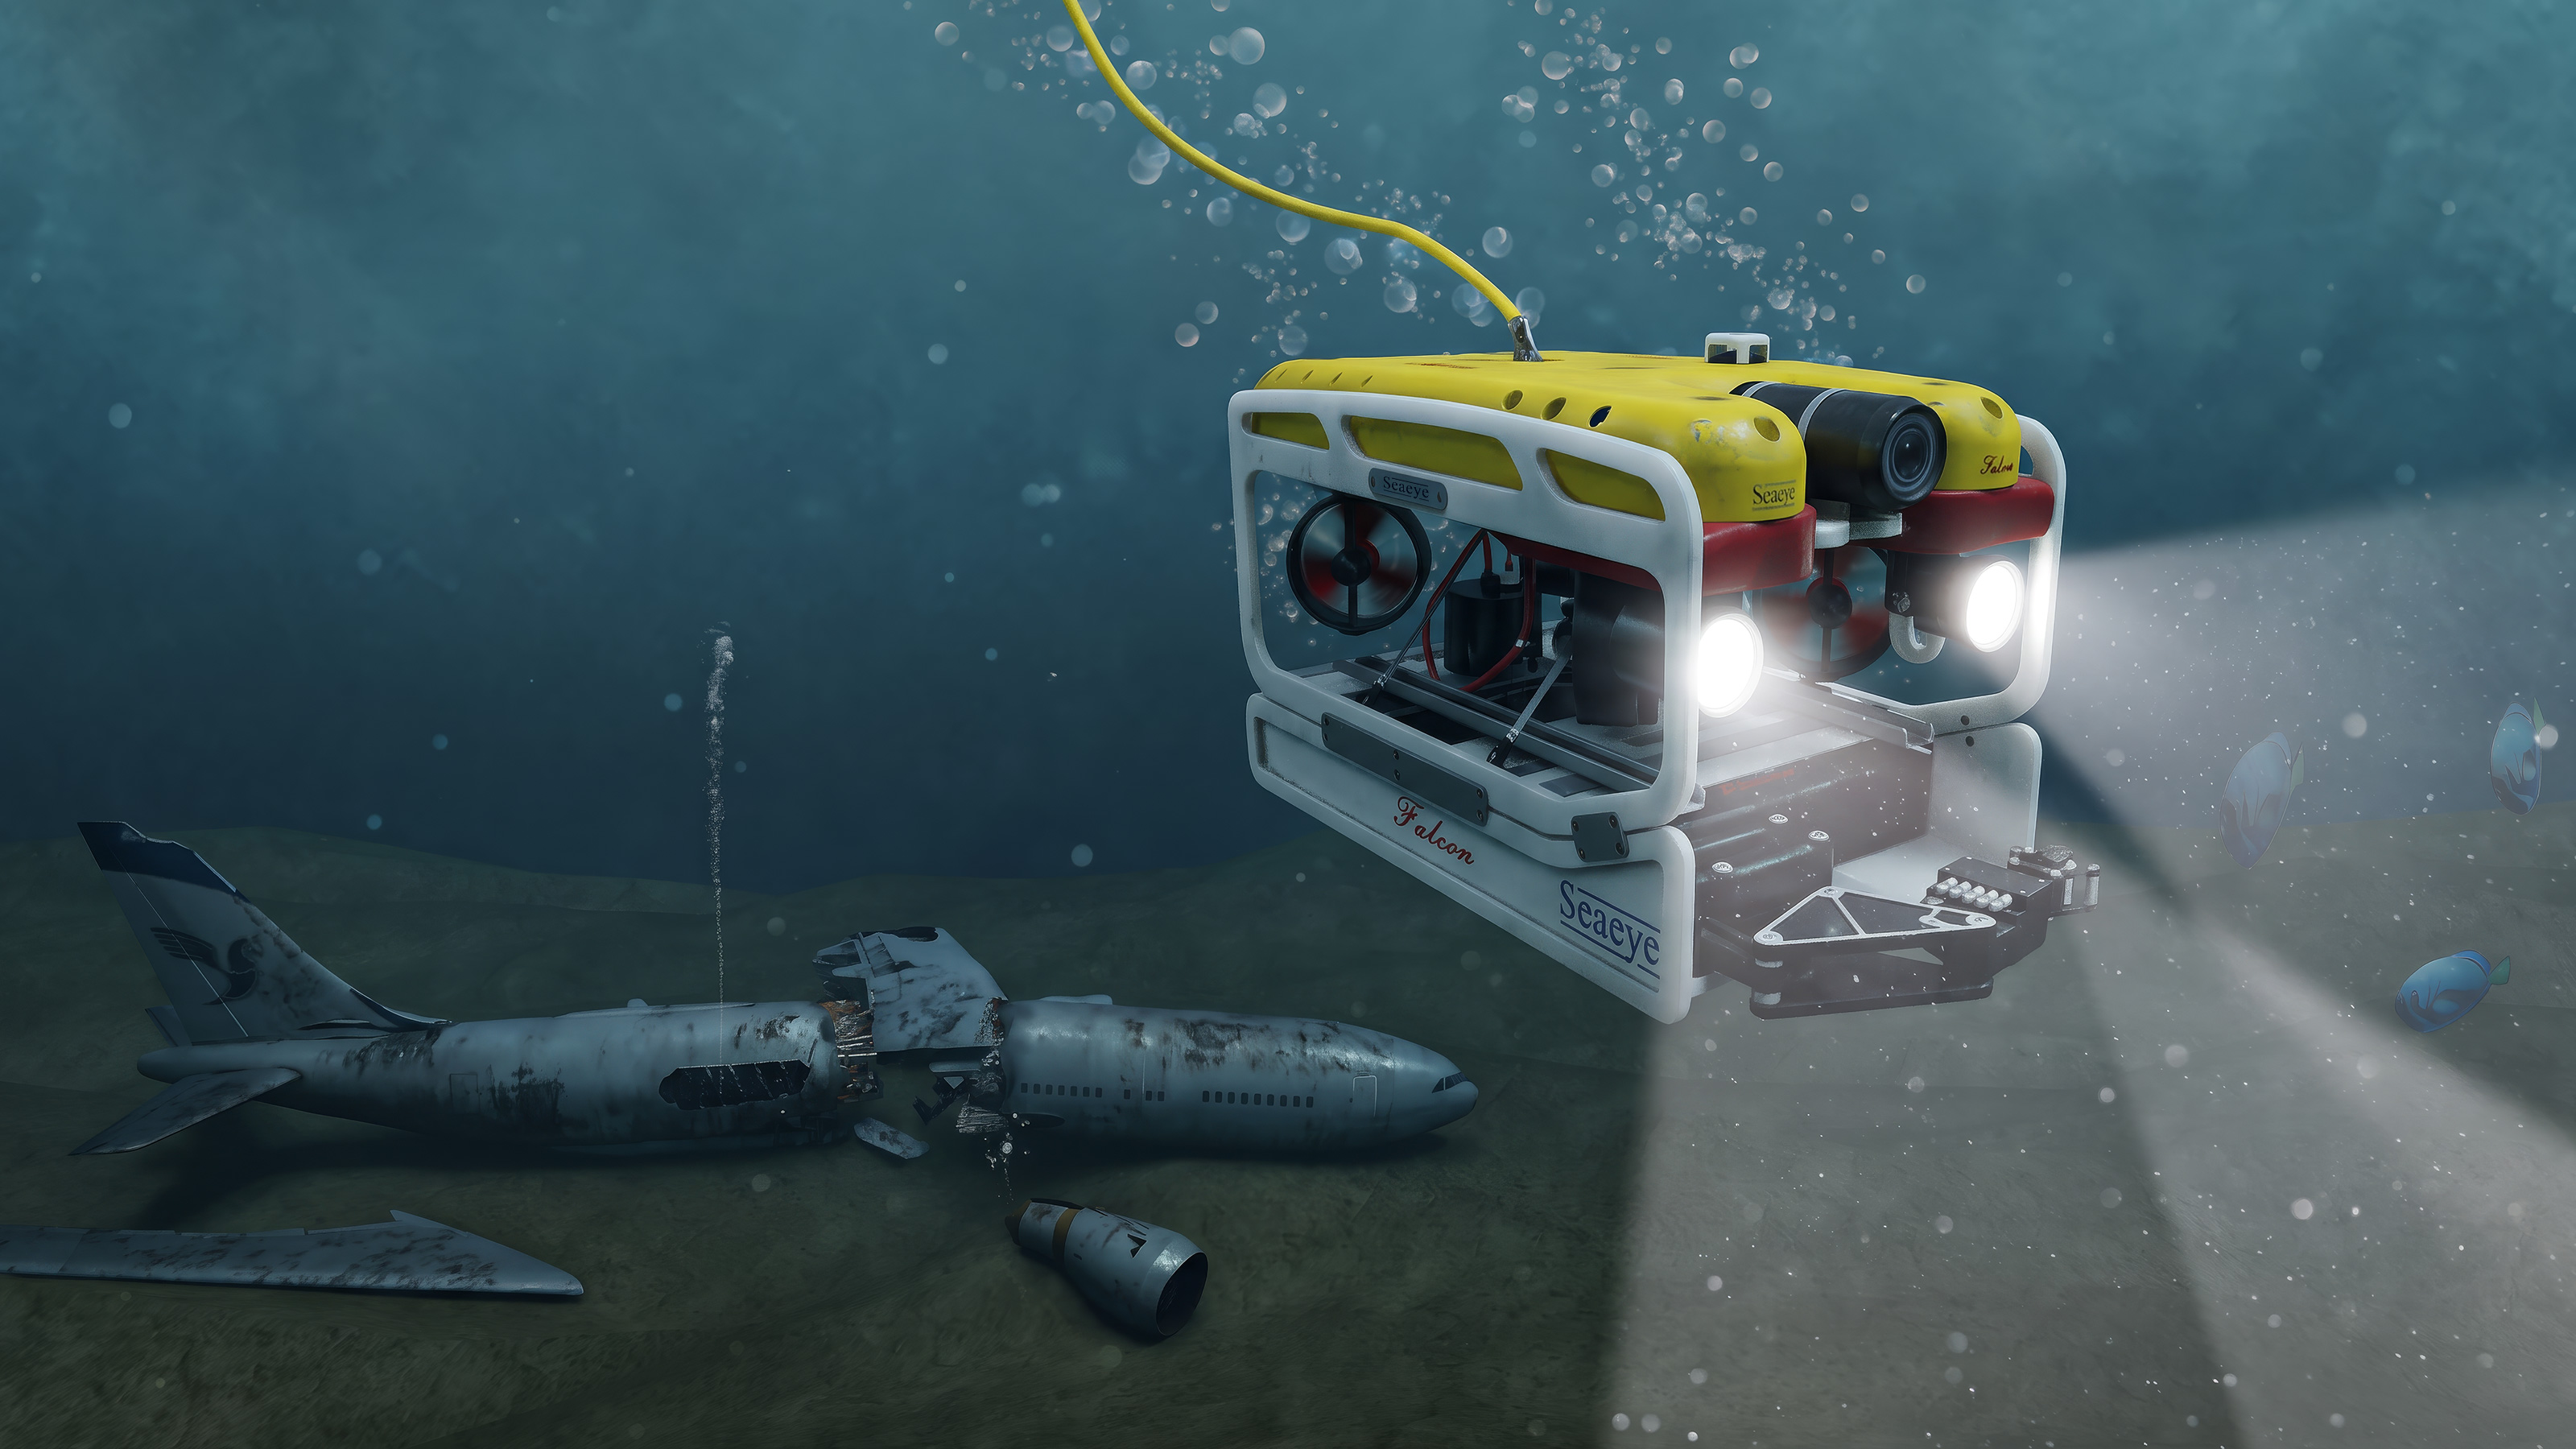
Tauchroboter wie der GNOM und Seaeye Falcon sind essenziell für Arbeiten in schwer zugänglichen und gefährlichen Unterwasserumgebungen, beispielsweise bei Inspektionen von Pipelines, Schiffsrümpfen oder Offshore-Anlagen.
Die Steuerung dieser Tauchroboter erfordert ein hohes Maß an Präzision und Erfahrung. Reale Trainings sind kostenintensiv, logistisch aufwendig und stark von Umweltbedingungen abhängig. Gleichzeitig müssen Bedienpersonen auf unterschiedlichste Einsatzszenarien vorbereitet werden, oft unter schwierigen Sicht- und Strömungsverhältnissen, die sich im realen Training kaum kontrolliert reproduzieren lassen.
Unsere Lösung
Immersive Simulation für Tauchroboter-Training
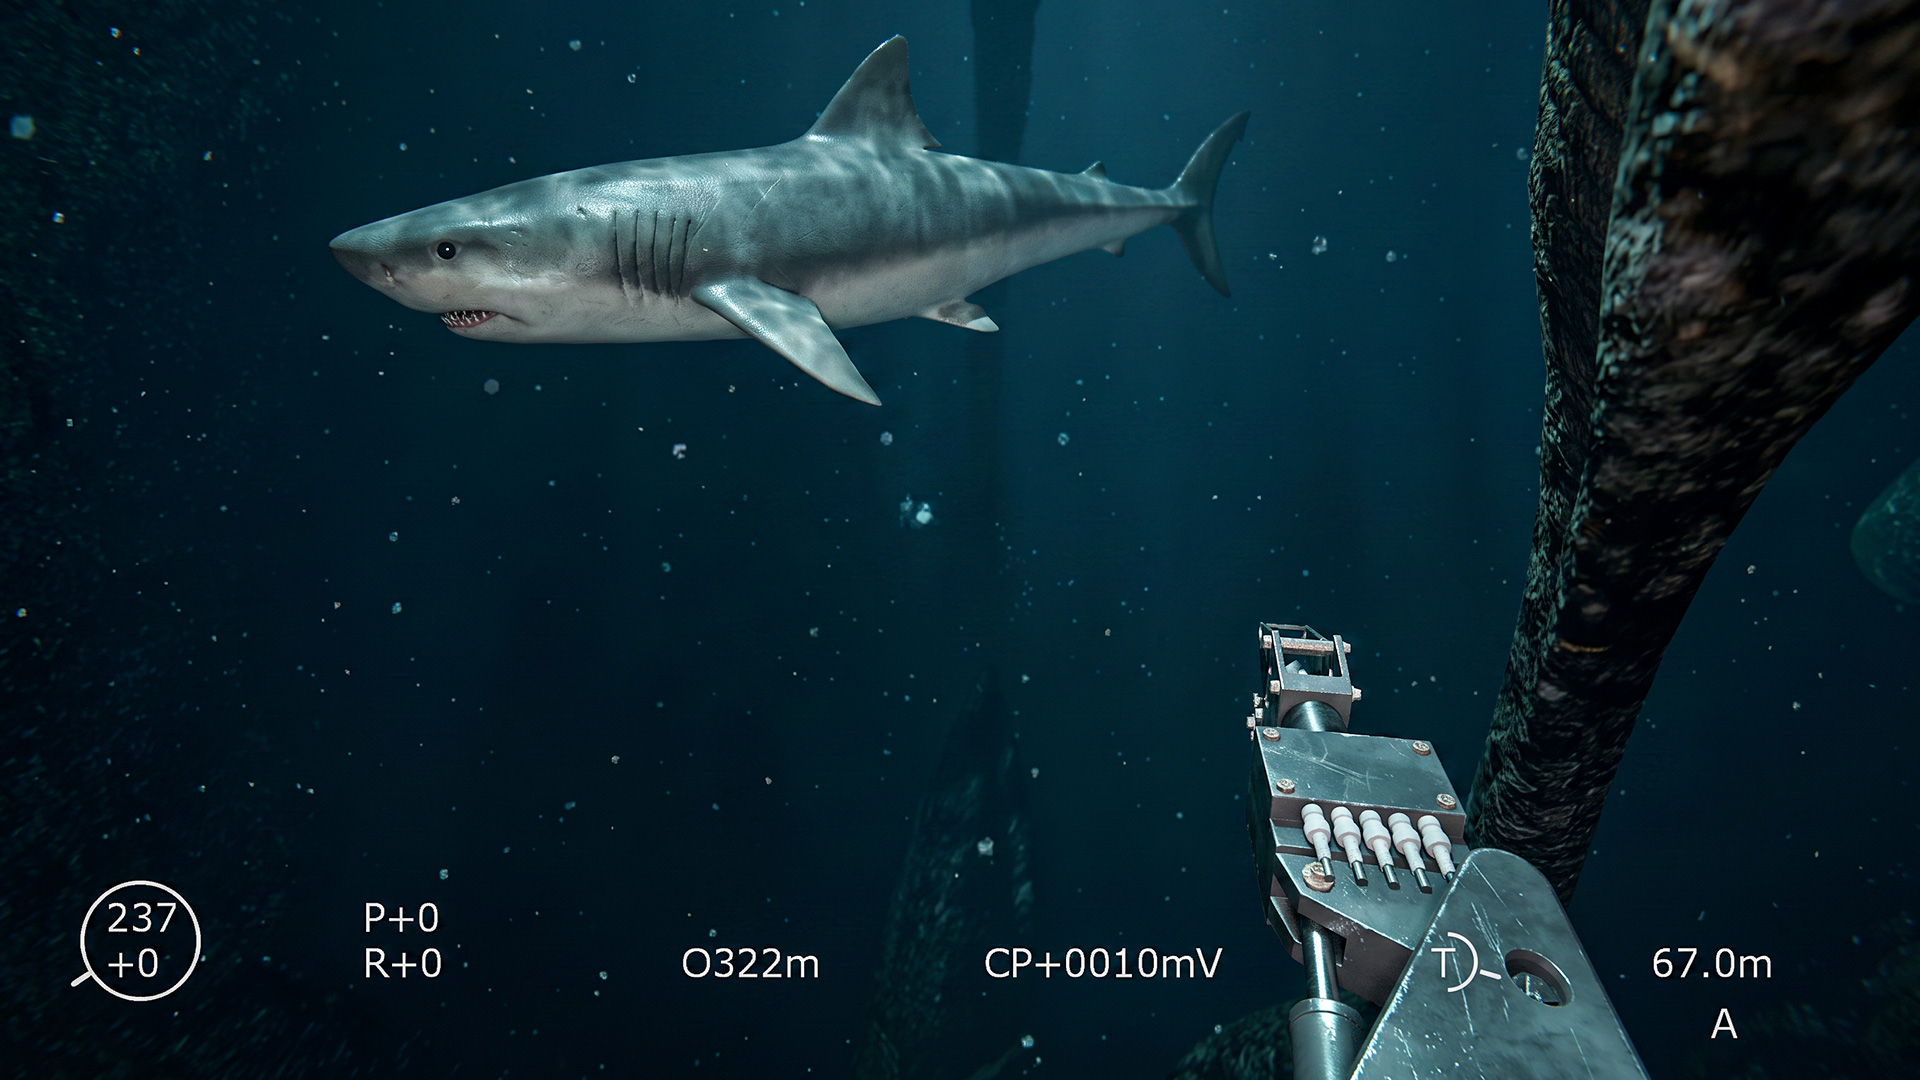
SZENARIS entwickelte eine immersive Einsatzsimulation für die Tauchroboter GNOM und Seaeye Falcon mit detailgetreuen 3D-Modellen und realistischer Physik. Die Immersion entsteht über zwei dedizierte Bildschirme: Einem für die Kamerasicht aus der Perspektive des Tauchroboters und einem für die Sonardarstellung mit farblich codierten Tiefeninformationen – exakt so, wie das Bedienpersonal das System im realen Einsatz erlebt.
Virtuelle Unterwasserwelt mit konfigurierbaren Szenarien
Das integrierte Control Center ermöglicht es dem Ausbildungspersonal, Übungen gezielt zu konfigurieren. Zur Auswahl stehen Einsatzumgebungen wie Schiffswrack, Flugzeugwrack, Pipeline und Grotte. Darüber hinaus lassen sich Sichtverhältnisse unter Wasser, Strömungsintensität, Art des Greifarms sowie das Vorhandensein von Sonar individuell einstellen. Auch das gezielte Auslösen von Fehlfunktionen während laufender Übungen ist möglich, um das Bedienpersonal auf kritische Situationen vorzubereiten.
Realistische Physik und Interaktion
Bedienpersonen können die Tauchroboter in der virtuellen Umgebung realitätsnah steuern und typische Aufgaben wie Greifen, Manövrieren und Inspizieren sicher ohne Risiko trainieren. Die hochwertige Visualisierung und das realistische physikalische Verhalten des Tauchroboters inklusive Greiffunktion gewährleisten einen hohen Immersionsgrad und erleichtern den Transfer in reale Einsätze.
Effizientes, skalierbares Training
Unabhängig von Wetter, Standort oder Verfügbarkeit realer Systeme ermöglicht die Einsatzsimulation ein flexibles und beliebig wiederholbares Training.
ERGEBNIS & NUTZEN
Immersive Einsatzsimulation für Unterwassereinsätze ohne operative Risiken
Konfigurierbare Szenarien und Fehlfunktionen für gezielte Ausbildungssituationen
Realistische Sonardarstellung und Kamerasicht für hohen Praxistransfer
Reduzierung von Kosten und logistischem Aufwand gegenüber realem Training
Schnellere Qualifizierung und höhere Handlungssicherheit von Bedienpersonal
Vorbereitung auf komplexe und kritische Unterwasserszenarien
Interesse an einer ähnlichen Lösung?
Wir unterstützen Offshore-Unternehmen, Inspektionsdienstleister und Sicherheitsorganisationen
mit Einsatzsimulationen für Tauchroboter und maritime Robotik.